Seksakset koffertpakking og palletering, bygget for linjeintegrasjon
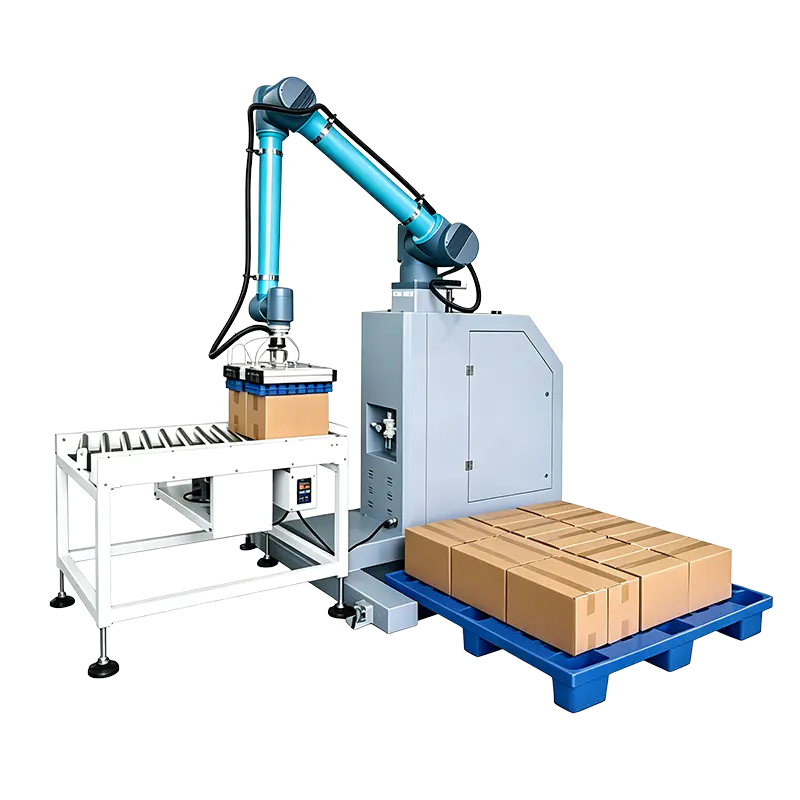
Jiaxing K-Line Machinery Co., Ltd. bygger Case Packing Robotprodusent serien som en del av vårt systemutstyrssortiment. Vi er en Kina OEM Case Packing Robot-produsent og tilpasset Case Packing Robot-leverandør, og vi konfigurerer hver celle rundt produktformat, linjehastighet og anleggslayout. Serien inkluderer samarbeidende palleteringsarbeidsstasjoner og intelligente koffertpakkesystemer som bruker seks-akse samarbeidende robotarmer med intelligente slutteffektorer.
Lastekapasitet er 30–60 kg; maksimal rekkevidde er 1700–1900 mm; maksimal palleteringshøyde er 2100–2600 mm. Disse tallene gjør utvalget praktisk for kartonger og poseprodukter i næringsmiddel-, farmasøytiske og daglige kjemiske fabrikker. Fordi roboten er en del av en komplett linje, integrerer vi den med oppstrøms pakkemaskiner, kasseforseglinger og transportører for å danne helautomatiske produksjonslinjer for pakking og palletering.
Hvor pakkeroboten passer
Kategorien Case Packing Robot dekker to plattformkonfigurasjoner. Vi velger plattformen i henhold til mengden oppstrøms automatisering og nivået av operatørdeltakelse som forventes på slutten av linjen.
Samarbeidende palleteringsarbeidsstasjon
For linjer der operatører håndterer innmating, pallbytte og sporadiske inngrep. Roboten plukker poser eller kartonger fra innmatingstransportøren og plasserer dem i det definerte lagmønsteret.
Best passform: linjer med mindre volum, flere pakkestørrelser og nettsteder som legger til automatisering uten å erstatte hele linjen.
Intelligent koffertpakkesystem
For automatisk end-of-line drift. Roboten jobber med koffertopprettere, transportører, kasseforseglere og inspeksjonsutstyr, mottar produkt fra oppstrøms og administrerer koffert- eller pallemønstre sentralt.
Best passform: matvarer og daglige kjemikalielinjer med kontinuerlige skift og redusert manuell håndtering.
Felles linjeposisjoner:
- Produkt fra en Vertikal pakkemaskin eller automatisk ferdiglaget posepakkemaskin transporteres direkte til roboten.
- Kartonger fra en Kartongforseglingsmaskin kan palleteres i samme celle.
- Roboten kan plasseres før eller etter kasseforsegling, avhengig av om poser pakkes inn i kofferter først eller palleteres direkte.
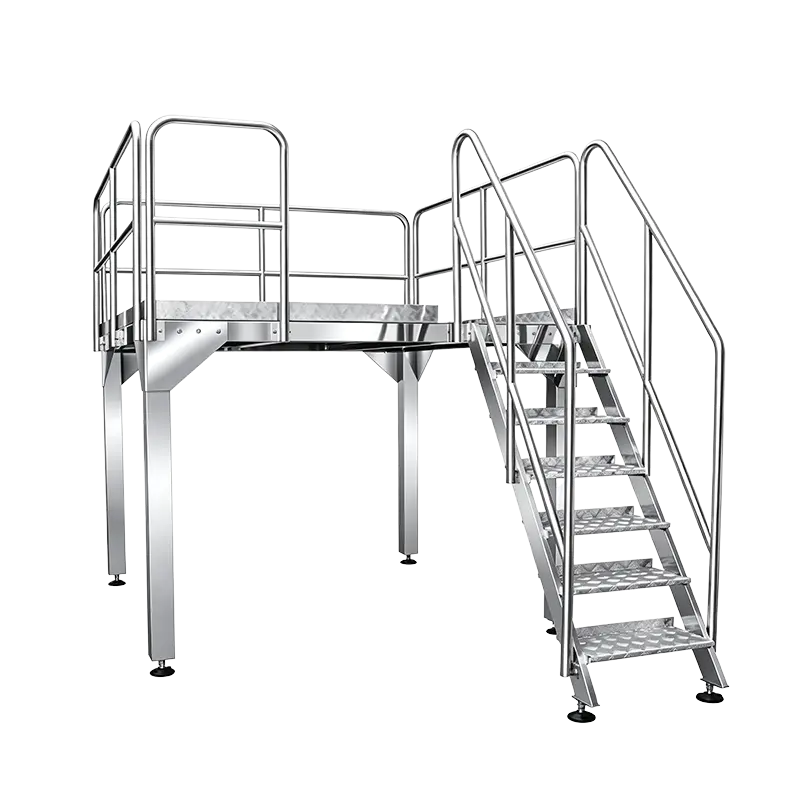
- Transportørplattformer og utmatingstransportører er tilpasset robotens arbeidskonvolutt.
Standard systemspesifikasjoner
| Parameter | Case Packing Robot-serien |
| Robotarkitektur | Seksakset samarbeidende robotarm med intelligent slutteffektor |
| Lastekapasitet | 30–60 kg |
| Maksimal rekkevidde | 1700–1900 mm |
| Maksimal palleteringshøyde | 2100–2600 mm |
| Innkapslingsbeskyttelse | IP54 |
| Installert strøm | 3,5–5 kW |
| Strømforsyning | Enfase 220 V / 50 Hz |
| Kommunikasjon | TCP/IP-protokoll |
| Oppbevaring av oppskrifter | Mer enn 1000 oppskrifter med kinesisk/engelsk navn og oppskriftssøk |
| Programmeringsfunksjoner | Intelligent automatisk samplingsparameterinnstilling, hastighetsjustering i sanntid, virtuell AR-programmering |
| Kammekanisme | Spor kamstruktur i 20CrMnTi, hardhet HRC55-60 |
| Smøring | Integrert smøresystem |
Repeterbarhet er ikke et enkelt tall for hver konfigurasjon. Den endelige verdien avhenger av robotmodellen, nyttelasten ved arbeidspunktet og endeeffektormassen. Vi bekrefter syklustid og repeterbarhet for det faktiske stabelmønsteret i forslaget.
Konfigurasjonsalternativer og valg av slutteffektor
Vi konfigurerer roboten rundt det som faktisk når endeeffektoren. Fleksible poser trenger et gripe- eller sugearrangement tilpasset filmtypen og overflateteksturen. Stive kartonger trenger en annen kontaktflate, spesielt når lokket ikke er helt lukket.
- Pakkede produkter: endeeffektor valgt etter posemateriale, vekt, dimensjoner og overflatefinish.
- Kartonger: endeeffektor valgt etter kassestørrelse, lokktilstand og lagorientering.
- Pallmønster: oppskriftsbaserte lagmønstre definerer henting, plassering og håndtering av mellomlag.
- Rekkevidde og montering: baseposisjonen stilles inn av transportørhøyde, pallposisjon og tilgjengelig gulvplass.
Gjennomstrømning bestemmes av oppstrøms linjehastighet, nyttelast, rekkevidde og slutteffektorsyklus. Vi dimensjonerer roboten mot målposene per minutt eller kartonger per time i stedet for et teoretisk maksimum. Hastighetsjustering i sanntid lar systemet følge oppstrøms strømningsvariasjoner uten å stoppe linjen.
Kontroller, oppskrifter og automatiseringsintegrasjon
- TCP/IP kommunikasjonsprotokoll for PLS/HMI-integrasjon og linjekoordinering.
- Mer enn 1000 oppskrifter med kinesisk/engelsk navn og oppskriftssøk for rask produktbytte.
- Intelligent automatisk samplingsparameterinnstilling og sanntidshastighetsjustering for å redusere igangkjøringstiden.
- AR virtuell programmering for planlagte robotbaner og layoutvalidering.
Denne kontrollarkitekturen gjør roboten enklere å integrere med eksisterende pakkelinjer. Vi kartlegger signalhåndtrykket med oppstrømsutstyr slik at roboten får en konsistent produktflyt og linjen ikke stopper for mønsterendringer.
Mekanisk design og vedlikeholdsvennlighet
Palletering varer i mange timer, så slitestyrke er et kjernedesignkrav. Utstyret bruker sporkamstrukturer i 20CrMnTi med hardhet HRC55-60 og integrerte smøresystemer. Denne kombinasjonen gir høy hardhet, høy presisjon og høy stabilitet for kontinuerlig drift.
Integrert smøring reduserer rutinemessige vedlikeholdspunkter. Vårt ettersalgsservicesystem inkluderer ekstern feilsøking og reservedelsstøtte for utenlandske installasjoner. Overleveringsfilen definerer inspeksjonsintervaller for robotcellen og slutteffektoren.
Kvalitetstilnærming og prosjektstøtte
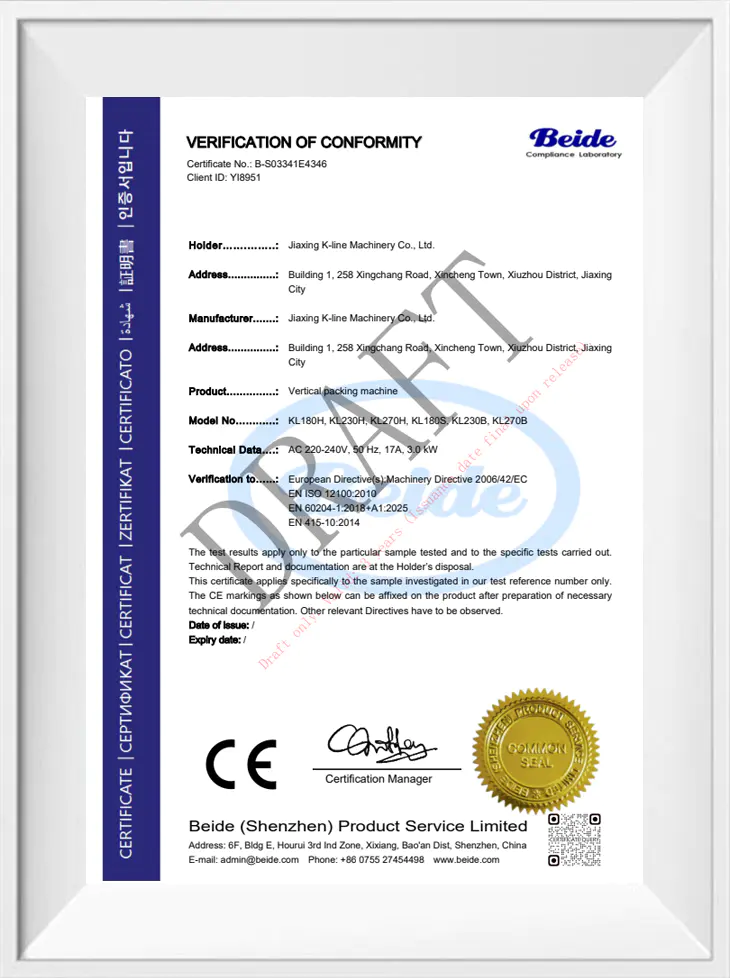
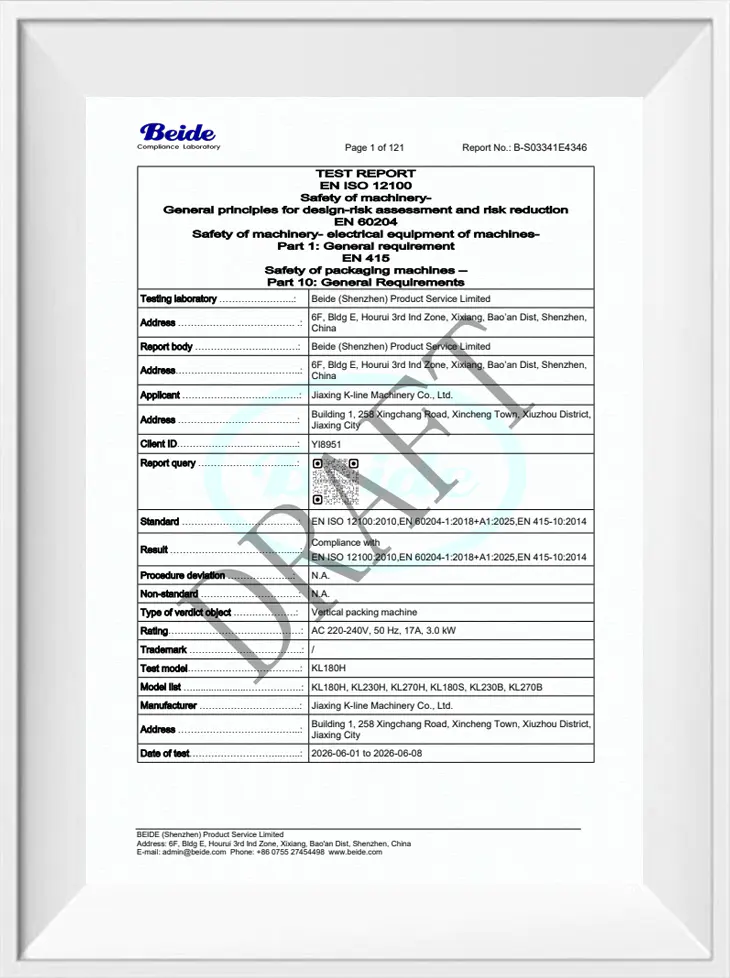
Senior teknisk personell overvåker hele prosessen fra produkt FoU og design til produksjon. Vi er en direkte produsent og kan påta oss integrert design og nøkkelferdig implementering av full-plant automatiserte pakkesystemer. Sertifiseringsposter for maskinserien inkluderer CE-testrapporter og patenter på oppfinnelser/bruksmodeller.
For hver robotcelle inkluderer prosjektfilen layouttegningen, linjegrensesnittbeskrivelsen, reseptlisten og samsvarsdokumentasjonen som gjelder for konfigurasjonen. Dette gir installasjonsteamet én enkelt referanse for montering, kabling og igangkjøring.
Informasjon vi bruker for å konfigurere løsningen din
For å utarbeide et passende forslag trenger vi parameterne som definerer robotens arbeidspunkt og slutteffektor.
- Produkt og pakke: pose- eller kartongdimensjoner, vekt, posefilmtype eller kartongstil.
- Linjetakst: poser per minutt eller kartonger per time, skiftmønster og forventede topper.
- Oppstrøms utstyr: vertikal pakkemaskin, ferdiglaget posemaskin, kontrollvekt, metalldetektor og transportørhøyder.
- Koffert og pall: koffertstørrelse, lag per pall, mønster per lag, palledimensjoner og maksimal lastehøyde.
- Nettsted: gulvplass, takklaring, inn-/utmatingstransportørhøyde, strømforsyning og HMI-språk.
- Linjegrensesnitt: eksisterende PLC/PAC-merke, TCP/IP-tilgjengelighet og krav til signalhåndtrykk.
Forslagsgrunnlag: vi bruker disse dataene til å definere rekkevidde, nyttelast, slutteffektor, reseptsett og linjeintegreringsomfang. Tilbudet og teknisk tidsplan er basert på arbeidspunktet, ikke en generisk robotpakke.
Ofte stilte spørsmål
Hva er forskjellen mellom den samarbeidende palleteringsarbeidsstasjonen og det intelligente koffertpakkesystemet?
Begge bruker seks-akse samarbeidende robotarmer. Palleteringsarbeidsstasjonen er det enklere arrangementet for plukking og stabling; det intelligente koffertpakkesystemet legger til kofferthåndteringen og transportbåndskoordineringen som er nødvendig for automatisk end-of-line-drift. Vi velger plattform basert på linjehastighet og integreringsomfang.
Kan roboten integreres med våre eksisterende vertikale pakkemaskiner og kartongforseglingslinje?
Ja. Systemet bruker TCP/IP-kommunikasjon og hastighetsjustering i sanntid for å arbeide med oppstrøms pakkemaskiner, transportører og boksforseglere. I forslaget identifiserer vi innmatingshøyde, signalhåndtrykk og kasse- eller pallemønster.
Hvilke produkttyper kan koffertpakkeroboten håndtere?
Serien er designet for kartong- og poseprodukter i næringsmiddel-, farmasøytisk og daglig kjemisk industri. Valg av slutteffekter avhenger av posemateriale, produktoverflate, vekt og dimensjoner; kartonghåndtering avhenger av kassestørrelse og lokkets tilstand.
Hvor mange produktoppskrifter kan lagres?
Mer enn 1000 oppskrifter med kinesisk/engelsk navn og oppskriftssøk. Intelligent automatisk innstilling av samplingsparameter og sanntidshastighetsjustering reduserer vekslingstiden og gjentatt manuell programmering.
Hvilken sideinformasjon trenger du for et tilbud?
Vi trenger produktdimensjoner og vekt, linjehastighet, pallstørrelse og stabelmønster, transportørhøyder, tilgjengelig plass, takklaring, strømforsyning og oppstrømsmaskinene som mater roboten. Med disse dataene konfigurerer vi arbeidspunktet og slutteffektoren.
Hvilket løpende vedlikehold krever roboten?
Sporkammekanismer er laget av 20CrMnTi med hardhet HRC55-60 og integrert smøring, som reduserer rutinemessige smørepunkter. Vår ettersalgsstøtte dekker ekstern feilsøking og reservedeler; vedlikeholdsplanen i overleveringsfilen definerer inspeksjonsintervaller for robotcellen og slutteffektoren.